
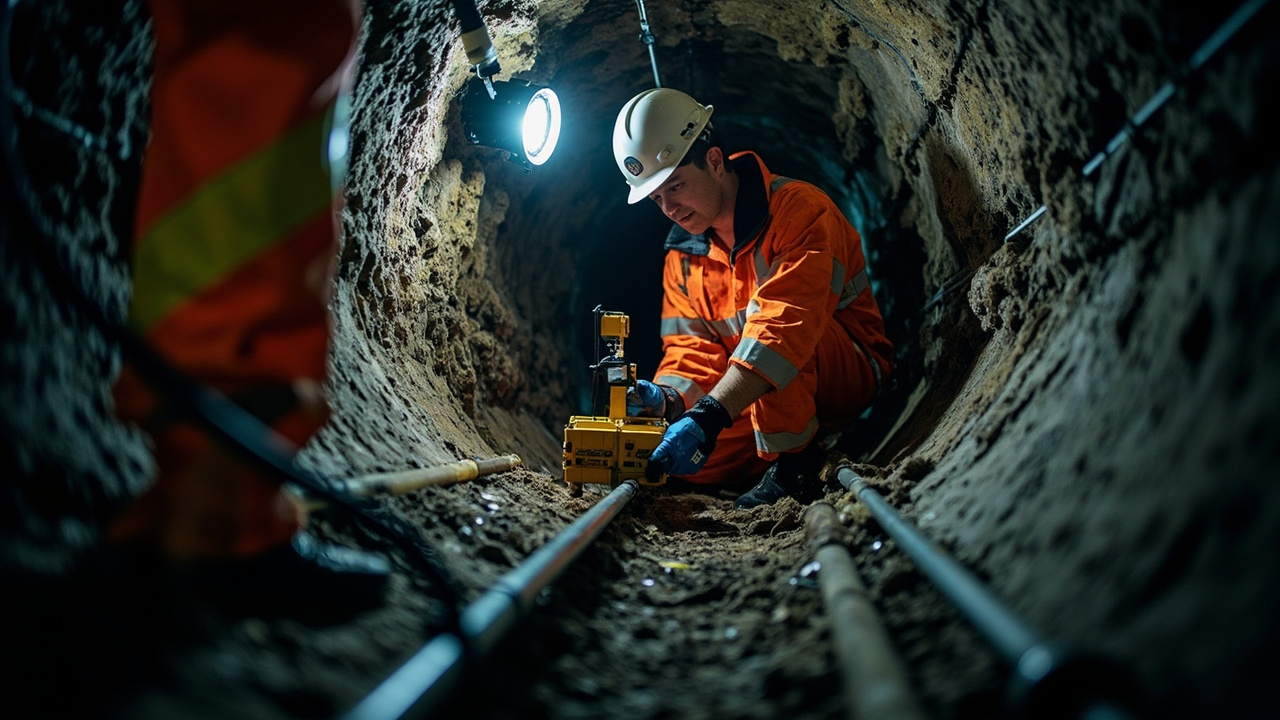
跨江隧道内常年相对湿度超过 90%、10kV 电缆与接地扁铁及金属支架密集并行,故障点放电声被风机和车流噪声淹没、电磁脉冲在狭长金属壁内反复反射——这是电缆故障定点公认的“地狱难度”。本文还原一次跨江隧道 10kV 电缆故障的完整处置过程,记录从降噪、声磁同步锁定到机器人复核的关键操作与实测数据。
干扰环境先降噪
抵达现场后,先用 NYD-L210 多次脉冲电缆故障测试仪对隧道背景进行摸底:未滤波时,50Hz 工频及其谐波、风机变频驱动产生的 2~8kHz 宽带噪声叠加,使放电脉冲几乎淹没在底噪中,屏幕信噪比不足 6dB。据此将仪器输入切至低阻耦合档位,开启 50Hz 陷波与 200Hz~20kHz 带通滤波,并把前置增益从 60dB 回调至 42dB,避免强干扰导致前端饱和。反复调整冲击电压至 18kV、储能电容 2μF 后,放电脉冲在波形上稳定可辨,信噪比提升至约 18dB,为后续声磁同步定点奠定了基础。经验上,隧道内降噪切忌一味增大增益,先确认前端不饱和、再用滤波压窄带宽,往往比拉高音量更有效。
声磁同步锁定米级
在脉冲电流法初步测距给出故障大致区段后,采用声磁同步法定点。NYD-L240 同步采集电磁触发信号与故障点击穿产生的声波,以电磁信号作为时间零点,测量声波到达探头的时延。沿隧道每 2~3m 一个测点逐点比对:初始位置声磁时差约 28ms,向故障方向推进后时差逐步减小,在某支架附近降至约 3.2ms 并出现最小值,两侧测点时差重新增大,由此把故障点锁定在约 2m 范围内。考虑到混凝土中声速与空气中差异较大,且金属支架会传导声波造成假峰值,定点时以时差最小值而非声音最大点为准,并在相邻两个支架间交叉验证,最终避免了沿隧道长距离盲目开凿。关于测距环节的误差来源,可参考粗测测距误差从哪来?影响定位精度的5个因素。
机器人复核保安全
锁定区段位于隧道较低洼处,现场存在积水、通风较差且临近行车通道,人员长时间抵近听音风险较高。投入隧道巡检机器人进入该段,搭载可见光与红外双光云台、拾音及气体检测模块,沿电缆架前行复核。机器人在距疑似故障点约 1.5m 处传回画面,红外测温显示该点相较相邻电缆表面温度偏高约 4℃,拾音通道采集到与冲击放电同步的周期性“啪啪”声,氧气与可燃气浓度均在安全范围内。据此确认故障点位置及周边环境安全后,运维人员再进入现场做最终标识与开挖准备,人员在高风险段停留时间由预计的 40 分钟缩短至 10 分钟以内,显著降低了受限空间作业与触电风险。